Problem sa zglobnim aktuatorom o kome niko ne govori
Razvoj humanoidnih robota ima problem s magnetom. Nije problem nabavke - problem specifikacije.
Većina timova koji grade humanoidne zglobove počinju izvlačenjem visokokvalitetnih NdFeB specifikacija iz onoga što je njihov dizajner motora koristio prošli put. N45SH se specificira jer je radio u posljednjem servo projektu. Termički sufiks se bira da odgovara ograničenju temperature namotaja. A onda šest mjeseci nakon testiranja hardvera, spoj radi toplije nego što je model predvidio, konstantni moment se mijenja, a niko ne može odmah objasniti zašto - jer magnet izgleda dobro na sobnoj temperaturi.
Problem je u tome što aktuatori zglobova humanoidnih robota nalaze se na raskrsnici ograničenja koja ne postoje u većini drugih aplikacija motora: ekstremna gustina obrtnog momenta, vrlo povremeni radni ciklusi, čvrsti termalni omotači bez prisilnog hlađenja i mehanički paket koji stavlja magnet bliže izvorima topline od gotovo bilo kojeg drugog dizajna motora. Za pravi izbor NdFeB-a potrebno je razmišljanje o sva četiri ograničenja zajedno, a ne odvojeno.
Ovaj članak govori o tome kako to učiniti.
1. Zašto su humanoidni zglobni aktuatori termički različiti
Standardni servo motor u industrijskoj primjeni radi u približno stabilnom stanju termičke ravnoteže tokom proizvodnje. Određujete magnet za kontinuirani rad na nominalnoj temperaturi, dodajete marginu i odabir se može braniti.
Zglobovi humanoidnih robota se ne ponašaju tako. Ciklus hodanja uključuje kratke udare visokog obrtnog momenta - vršne struje 3-5× kontinualne snage - praćene fazama niskog opterećenja u kojima zglob uglavnom drži položaj protiv gravitacije. Prosječna struja bi mogla biti skromna, ali vršno stvaranje topline tokom tih rafalnih faza je koncentrisano, a termička vremenska konstanta kompaktnog spojnog aktuatora (obično 10-30 sekundi za namotaj, duže za sklop magneta) znači da temperatura magneta zaostaje za temperaturom namota dovoljno da je bitna.
U dobro okarakterisanom testnom slučaju: aktuator bez okvira od 60 mm koji je pokretao simulaciju hodanja na 1 Hz pokazao je temperaturu namotaja na vrhuncu od 95 stepeni tokom faze stajanja, dok je temperatura površine magneta rotora dostigla samo 72 stepena - kašnjenje od otprilike 8 sekundi. Na frekvenciji hoda od 2 Hz, kašnjenje se komprimira i temperatura magneta se približava 88 stepeni u istom ciklusu rada. Klasa magneta koja je sigurna na 1 Hz može biti blizu svog praga ireverzibilne demagnetizacije na 2 Hz, bez ničega u termomodelu u stabilnom stanju što bi to označilo.
Zbog toga je samo specificiranje humanoidnog magneta za zglobove iz termalnog modela u stabilnom stanju nedovoljno. Dinamika radnog ciklusa je bitna.
2. Rizik demagnetizacije nije simetričan
NdFeB demagnetizacija nije binarni događaj. Postoji postepeni ireverzibilni gubitak Br koji se akumulira svaki put kada magnet radi ispod svoje tačke koljena na BH krivulji - a u motoru zgloba bez okvira sa velikim brojem polova, radna tačka se pomiče prema kolenu u uslovima vršne struje upravo kada zglob radi svoj najveći obrtni moment.
Praktična posljedica: magnet koji je termički bezbedan u stabilnom stanju od 80 stepeni i dalje se može djelomično demagnetizirati tokom izbijanja momenta od 150 ms ako je vršna struja dovoljno visoka da gurne radnu tačku ispod koljena. Količina demagnetizacije po ciklusu je mala - možda 0,1–0,3% gubitka Br - ali je kumulativna. Nakon 10.000 ciklusa hoda, zglob koji je započeo u specifikaciji može raditi 2-4% ispod svoje originalne konstante momenta. To je dovoljno da izazove uočljivu asimetriju u bilateralnom hodu, i dovoljno da stvori kontrolne glavobolje zatvorene petlje koje izgledaju kao problemi sa softverom.
Popravak je jednostavan, ali zahtijeva znanje da je neophodno: specificirajte klasu magneta na osnovu vršne radne tačke tokom maksimalnih strujnih tranzijenta, a ne samo na termalnoj granici stabilnog stanja. Za većinu primjena humanoidnih zglobova, ovo gura izbor od standardnih N-sufiksnih razreda prema H ili SH - ne zato što je temperatura visoka, već zato što prisilna sila treba da se drži na vršnim demagnetizirajućim poljima.
3. Odabir ocjene prema zajedničkom položaju
Nemaju svi zglobovi humanoidnog robota isto termalno i elektromagnetno okruženje. Hijerarhijski pristup odabiru razreda ima smisla.
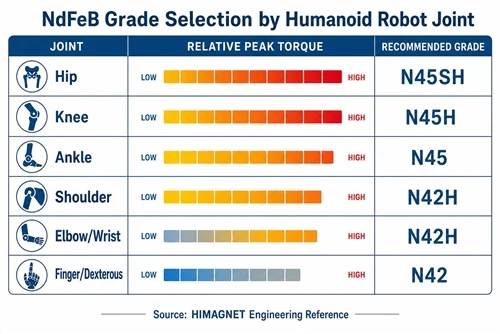
| Joint | Peak Torque | Thermal Environment | Preporučena ocjena | Obrazloženje |
|---|---|---|---|---|
| kuk (pitch/roll) | Visoka (40–120 N·m) | Zatvorena karlica, ograničen protok vazduha | N42SH–N45SH | Visok rizik od demagnetizacije vršne struje; zatvoreno termalno okruženje |
| Koljeno | Najviše (60–150 N·m) | Izloženo, bolja konvekcija | N45H–N48H | Dominantan vršni moment; bolje hlađenje omogućava niži sufiks koercitivnosti |
| Gležanj | srednji (20–60 N·m) | Izložen, najniži ambijent | N45–N48H | Manji termički rizik; standard N prihvatljiv ako se kontroliše vršna struja |
| Rame (pitch/roll) | srednji (15–40 N·m) | Djelomično zatvoren torzo | N42H–N45H | Umjerena gustina obrtnog momenta; zatvoren, ali niži ciklus rada od nogu |
| Lakat / Zglob | nisko–srednje (5–20 N·m) | Izložena, dobra konvekcija | N42–N45H | Niže vršne struje; standard N često dovoljan sa marginom |
| Prst / Spretan | Niska (0,1–2 N·m) | Zatvorena struktura ruke | N42H–N45H | Mala zapremina ograničava disipaciju toplote; H sufiks daje marginu |
Ovo su početne tačke, a ne konačne specifikacije. Stvarni odabir ovisi o vašem profilu vršne struje, toplinskoj otpornosti spojnog sklopa i da li imate aktivno hlađenje. Ali obrazac važi: zglobovima koji nose najveće opterećenje u okruženjima sa najviše termičkih ograničenja - kukovi, zatvoreni rameni sklopovi - trebaju veći Hcj, dok izloženi distalni zglobovi imaju više toplinskog prostora i mogu imati niže stupnjeve koercitivnosti.
4. Geometrija lučnog segmenta za spojeve velikog broja polova
Većina humanoidnih zglobnih aktuatora koristi konfiguracije od 12-20 polova kako bi se maksimizirao okretni moment po amperu u kompaktnom promjeru. Pri ovom broju polova, širina segmenta luka je uska – tipično 15–25 mm dužine tetive za prečnik rotora od 60–80 mm – a radijalna debljina je ograničena budžetom inercije rotora.
Dvije geometrijske odluke su važnije nego što većina timova shvata:
Odnos polnog luka.Omjer polova između 0,82 i 0,90 je praktičan raspon za minimiziranje okretnog momenta zupčanika u motorima bez okvira s velikim brojem polova bez žrtvovanja prevelikog protoka zračnog raspora. Prelazak iznad 0,92 povećava fluks, ali zupčanje postaje dominantni izvor talasanja obrtnog momenta - problematično za zglob robota kojem je potrebna glatka kontrola položaja pri maloj brzini. Spuštanje ispod 0,80 smanjuje zupčanje, ali smanjuje gustinu obrtnog momenta dovoljno da vam je potreban magnet višeg kvaliteta za kompenzaciju, što povećava troškove bez rješavanja osnovnog izbora geometrije.
Radijalna debljina u odnosu na debljinu stražnjeg gvožđa.Za magnete klase N45H u rotoru od 60–80 mm, radijalna debljina magneta od 3,5–4,5 mm je raspon u kojem magneti rade blizu svoje optimalne radne tačke na BH krivulji. Tanji od 3 mm i ostavljate fluks na stolu. Deblji od 5 mm dodaje inerciju rotora koja se pokazuje kao smanjena propusnost zgloba - stvarna cijena u robotu kojem su potrebni brzi odgovori kontrole impedancije.
5. Šta vas posebno košta nabavka
U programima razvoja humanoidnih robota uobičajeno je nabaviti magnete rotora od jednog dobavljača i laminacije statora od drugog. Logika ima smisla na papiru: svaki dobavljač optimizira svoju komponentu.
U praksi, nagomilavanje tolerancija između komponenti iz nezavisnog izvora je najdosledniji izvor varijacije vazdušnog zazora kod motora sa zglobom prvog člana. Varijacija od ±0,05 mm u radijusu magnetnog luka, u kombinaciji sa varijacijom od ±0,03 mm u radijusu proreza za laminaciju, proizvodi do ±0,08 mm varijacije vazdušnog zazora oko obima rotora. Kod nominalnog zračnog razmaka od 0,4 mm - tipično za spoj bez okvira visoke gustoće obrtnog momenta - to je varijacija od 20%. Rezultat je mjerljivo mreškanje obrtnog momenta na frekvenciji prolaska polova, koja u 16-polnom motoru pri 200 RPM (tipična brzina sporog hoda) pada na 26 Hz - upravo u propusnom opsegu većine kontrolora impedanse humanoidnih zglobova.
Usklađivanje geometrije magnetnog luka sa stvarnom geometrijom laminacije iz iste proizvodne serije eliminira većinu tih varijacija. Magnet i laminacija ne moraju nužno dolaziti od istog dobavljača, ali moraju biti dimenzionalno ko-validirani prije sklapanja – a to je daleko lakše kada oba dolaze iz jednog izvora koji kontrolira oba procesa.
6. Praktična kontrolna lista za specifikaciju humanoidnog zglobnog magneta
- ☐ Definirajte vršno polje demagnetiziranja pri maksimalnoj struji, a ne samo pri stacionarnoj radnoj temperaturi
- ☐ Pokrenite termalnu simulaciju radnog ciklusa na ciljnoj frekvenciji hoda - 1 Hz i minimalno 2 Hz
- ☐ Odaberite nivo na osnovu vršne radne tačke sa 15% Hcj margine iznad tačke kolena pri maksimalnoj očekivanoj temperaturi magneta
- ☐ Odredite geometriju segmenta luka: omjer polarnog luka 0,82–0,90, radijalna debljina 3,5–4,5 mm za promjer rotora 60–80 mm
- ☐ Provjerite budžet tolerancije zračnog raspora: tolerancija radijusa magnetnog luka + tolerancija radijusa proreza za laminaciju Manje ili jednako 20% nominalnog zračnog raspora
- ☐ Zatražite BH krive na 20 stepeni , 80 stepeni i 120 stepeni od proizvodnog materijala - vrijednosti u tablici ne ocjenjuju
- ☐ Za kukove i zatvorene zglobove ramena: navedite sufiks SH kao osnovnu liniju; H je prihvatljiv samo sa validiranim termičkim modelom koji pokazuje vršnu temperaturu magneta manju ili jednaku 120 stepeni u najgorem slučaju
HIMAGNET isporučuje magnete za lučne segmente usklađene sa nacrtima laminacije rotora korisnika, sa BH podacima na više temperatura iz proizvodnog materijala. Za programe humanoidnih zglobova - od pokretača prstiju do motora obrtnog momenta kuka -kontaktirajte naš inženjerski timsa vašim zajedničkim obrtnim momentom, brzinom i termičkim omotačem, a mi ćemo zajedno s vama raditi na odabiru razreda.